Was ist die TwinWorks Community?
Die TwinWorks Community ist eine kostenlose, öffentliche Bibliothek mit Schritt-für-Schritt-Anleitungen in 3D für echte Hardware. Bastler und Entwickler veröffentlichen Anleitungen für Montage, Reparatur, Wartung, Nutzung und Qualitätsprüfung, die jeder im Webbrowser öffnen kann. Im November 2026 umfasst sie 77 Anleitungen mit 894 Schritten in 35 Projekten, vom Roboterarm SO-101 bis zu einem 2U-CubeSat.
Brauche ich ein Konto, um einer Anleitung zu folgen?
Nein. Jede öffentliche Anleitung zu öffnen und ihr zu folgen ist kostenlos und erfordert weder Konto noch Download oder Installation. Ein TwinWorks-Konto brauchen Sie nur, um eine Anleitung zu bewerten, zu kommentieren oder eine eigene zu veröffentlichen.
Welche Arten von Anleitungen gibt es?
Montage (47 Anleitungen), Wartung und Reparatur (16), Nutzung (8), Demontage (3) und Qualitätsprüfungen (3). In jedem Schritt leuchten genau die betroffenen Teile und Schrauben in 3D auf, und Sie können den Schritt drehen, zoomen und wiederholen.
Welche Maschinen sind dokumentiert?
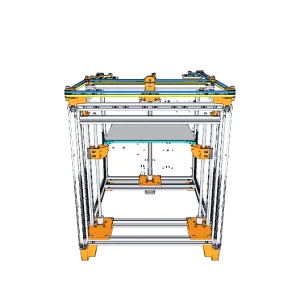
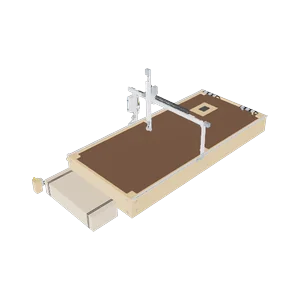
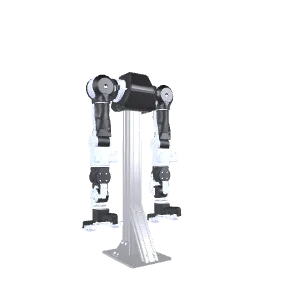
Roboterarme (SO-101, OpenArm v1.1, OpenManipulator-X), mobile Roboter (LeKiwi, OpenAMR), ein Roboterhund, 3D-Drucker (Anycubic Photon, Creality Ender-3 V2, Jubilee-Werkzeugwechsler, Tevo Flash), eine Renndrohne QAV250 und ein Quadrocopter F450, ein 2U-CubeSat, ein Turbofan-Triebwerk, ein Hubschrauber-Rotorkopf, ein Modell des Raptor-3-Triebwerks, ein Boxermotor, ein 240-V-Batteriespeicher-Rack, eine Motorsäge Stihl 039, ein Rennlenkrad, ein Schraubstock, ein X-Wing-Kartenbausatz und Open Hardware für den Alltag: ein Gartenroboter FarmBot, ein DIY-Solarmodul, ein Schredder und ein Extruder von Precious Plastic zum Recyceln von Kunststoff, eine Lehmsteinpresse, ein WikiHouse-Holzwandblock, ein 3D-gedruckter Wasserfilter, ein OpenFlexure-Mikroskop und ein Glia-Stethoskop.
Wie tausche ich einen Servo am Roboterarm SO-101 aus?
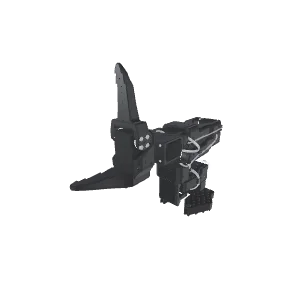
Nutzen Sie die Servo-Anleitungen zum SO-101: Für jeden der sechs Servos des Arms gibt es eine. Der Greifer-Servo (Motor 6) braucht neun Schritte: die acht Schrauben M3 × 6 mm lösen, die die bewegliche Backe halten, die Backe abnehmen, den Servo abstecken und austauschen, den neuen einstecken, dann die Backe wieder ansetzen und verschrauben. Die Anleitung zum Greifer-Servo des SO-101 enthält jeden Schritt und den 3D-Viewer.
Wem gehören die Konstruktionen, und darf ich sie wiederverwenden?
Die Konstruktionen gehören ihren Urhebern, und Projekte auf Basis offener Konstruktionen nennen sie: den SO-101 von TheRobotStudio (Apache-2.0), LeKiwi von SIGRobotics-UIUC (Apache-2.0), OpenAMR von openAMRobot (CERN-OHL-P-2.0), OpenArm von Enactic, OpenManipulator von ROBOTIS und das CAD des 2U-CubeSat von der Yale Undergraduate Aerospace Association und nmadev. Prüfen Sie die Dateien und die Lizenz jeder Konstruktion, bevor Sie sie wiederverwenden.
Kann ich mein eigenes Projekt veröffentlichen?
Ja. Erstellen Sie ein kostenloses Konto, laden Sie Ihr 3D-Modell hoch (GLB, GLTF, FBX, OBJ oder USDZ; der STEP-Import ist in der Beta), schreiben Sie die Schritte oder entwerfen Sie sie aus Ihrem PDF-Handbuch, verlinken Sie Ihre Konstruktionsdateien und die Lizenz und veröffentlichen Sie dann. Ihr Projekt erhält eine öffentliche Seite, einen Link, den jeder öffnen kann, und einen Einbettungscode.
Kann ich eine Anleitung auf meiner eigenen Website einbetten?
Ja. Jede öffentliche Anleitung hat einen Link, den jeder öffnen kann, und einen Einbettungscode für Ihre Website oder Dokumentation, sodass die 3D-Anleitung direkt neben Ihren Konstruktionsdateien steht.
Wie unterscheidet sich eine 3D-Anleitung von einer Fotoanleitung?
Ein Foto zeigt einen Blickwinkel, einmal aufgenommen. Eine 3D-Anleitung baut auf dem Modell des Produkts auf: Sie können es drehen, hineinzoomen, verdeckte Teile sehen und verfolgen, wie jedes Teil Schritt für Schritt an seinen Platz rückt.
Ist TwinWorks nur für Open Hardware?
Nein. Die Community ist die öffentliche Seite von TwinWorks. Hersteller nutzen denselben 3D-Viewer für ihre eigenen Maschinen, privat gehalten, mit Prüfung und Freigabe durch Experten, bevor etwas veröffentlicht wird.